
Le département Science de l'Ingénierie et du Numérique de l'université de Bordeaux et l’équipe-projet commune Inria - Bordeaux INP Auctus organisent la
Journée Recherche en Robotique @BordeauxCampus
le mardi 13 octobre
Salle Agora du Haut-Carré - Université de Bordeaux,
43 Rue Pierre Noailles, 33400 Talence
Cette journée présente la diversité et le périmètre scientifique des cinq unités de recherche du département SIN et d’Auctus.
En associant des présentations générales des thématiques développées sur le campus et des interventions scientifiques pointues sur les avancées récentes du domaine, cette journée propose un éclairage local des enjeux futurs de la recherche en robotique.
Partenaires
Cet événement est organisé avec la participation du Cluster Aquitaine Robotics et des cellules Europe de l'Université de Bordeaux et du centre Inria de l'Université de Bordeaux qui seront disponibles pour échanger avec les participants lors des moments de convivialité/sessions poster.
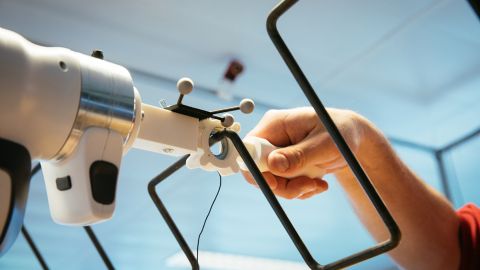
Crédits photo : © Inria / Photo M. Magnin
Inscription gratuite mais obligatoire.
Programme
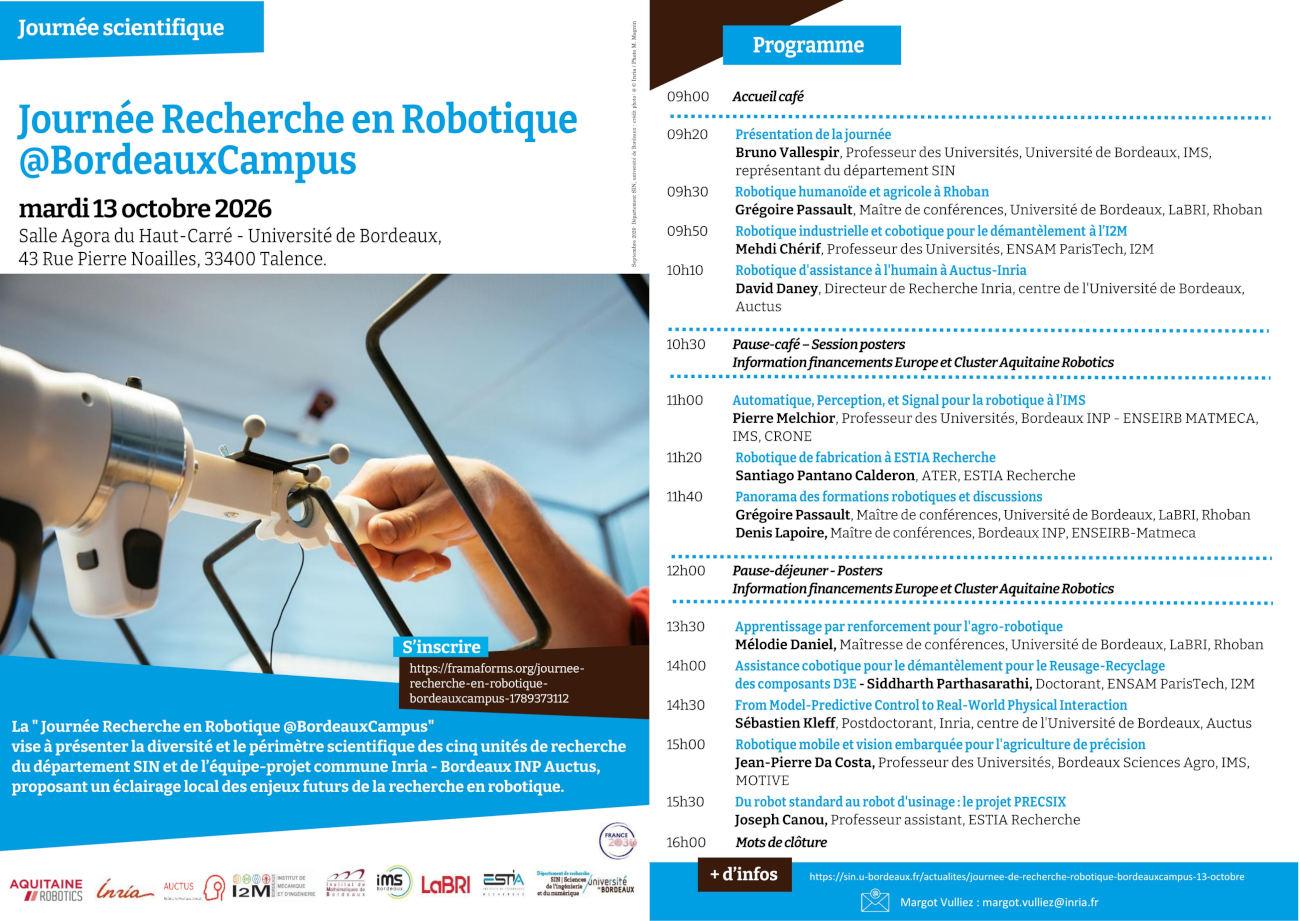
Programme de la journée
Dernière mise à jour :
Posters
- Assistance cobotique pour le démantèlement pour le réusage-recyclage des composants D3E, Siddharth Parthasarathi, I2M-ENSAM
- Selecting haptic guidance models in teleoperation: guidelines from a comparative user study, Alexis Boulay, Auctus-Inria
- Ghostly Noise: a Sensorimotor Model for the Ouija Experience,
Alicia Barsacq, Auctus-Inria - Les questions éthiques en robotique,
Sylvie Michel, Université de Bordeaux, IRGO, Auctus-Inria - FRASA: An End-to-End Reinforcement Learning Agent for Fall Recovery and Stand Up of Humanoid Robots,
Clément Gaspard, Marc Duclusaud, Grégoire Passault, Mélodie Daniel, Olivier Ly, Rhoban-LaBRI - Multi Actor-Critic DDPG for Robot Action Space Decomposition: A Framework to Control Large 3D Deformation of Soft Linear Objects,
Mélodie Daniel, Aly Magassouba, Miguel Aranda, Laurent Lequièvre, Juan Corrales, Roberto Rodriguez, Youcef Mezouar, Rhoban-LaBRI - Better Actuator Models: Community-driven identification and simulation of servo actuators, from the test bench to sim-to-real,
Grégoire Passault, Marc Duclusaud, Vincent Padois, Olivier Ly, Rhoban-LaBRI - onshape-to-robot: From CAD assemblies to URDF, SDF & MuJoCo,
Grégoire Passault, Rhoban-LaBRI - PlaCo: QP-based whole-body kinematics & dynamics for robots,
Grégoire Passault, Marc Duclusaud, Vincent Padois, Olivier Ly, Rhoban-LaBRI - Supervision & Robust remote control of a fleet of autonomous vehicles in urban environments,
I. Bellamri, X. Moreau, A. Benine-Neto, G. Bel-Haj-Frej, F. Aioun, CRONE-IMS - Nonlinear modelling and fractional robust control for ship propulsion by tethered kite,
E. N'dreko, T.B. Airimitoaie, Ch. Farges, P. Lanusse, CRONE-IMS - Modeling, control and optimal path planning of an autonomous electric tractor,
Albert ROBINET, Stéphane VICTOR, Pierre MELCHIOR, CRONE-IMS - OpenLab STELLANTIS-IMS-SANPSY Electronics & Systems for Automotive,
G. Bel-Haj-Frej, X. Moreau, CRONE-IMS
Comité d'organisation :
Margot VULLIEZ, équipe Auctus, Centre Inria de l'Université de Bordeaux
Mehdi CHERIF, I2M
Olivier LY, LaBRI
Pierre MELCHIOR, IMS
Vincent PADOIS, équipe Auctus, Centre Inria de l'Université de Bordeaux
Santiago PANTANO CALDERON, ESTIA Recherche
Gregoire PASSAULT, LaBRI
Emanuela BERNI, département SIN
Salle Agora du Haut-Carré - Université de Bordeaux
43 Rue Pierre Noailles, 33400 Talence